原力充电机器人
从一张草图,到 12 万台出货
问题
地下车库的充电桩,本质是个没被解决的空间问题。桩固定在墙边,线缆横跨车道,车主得先找桩、再倒车、再拖线。一个 300 车位的地下车库,能装桩的位置往往不到 15%。
原力想做的不是更好的桩,而是让「充电」这个动作从空间里消失。
做法
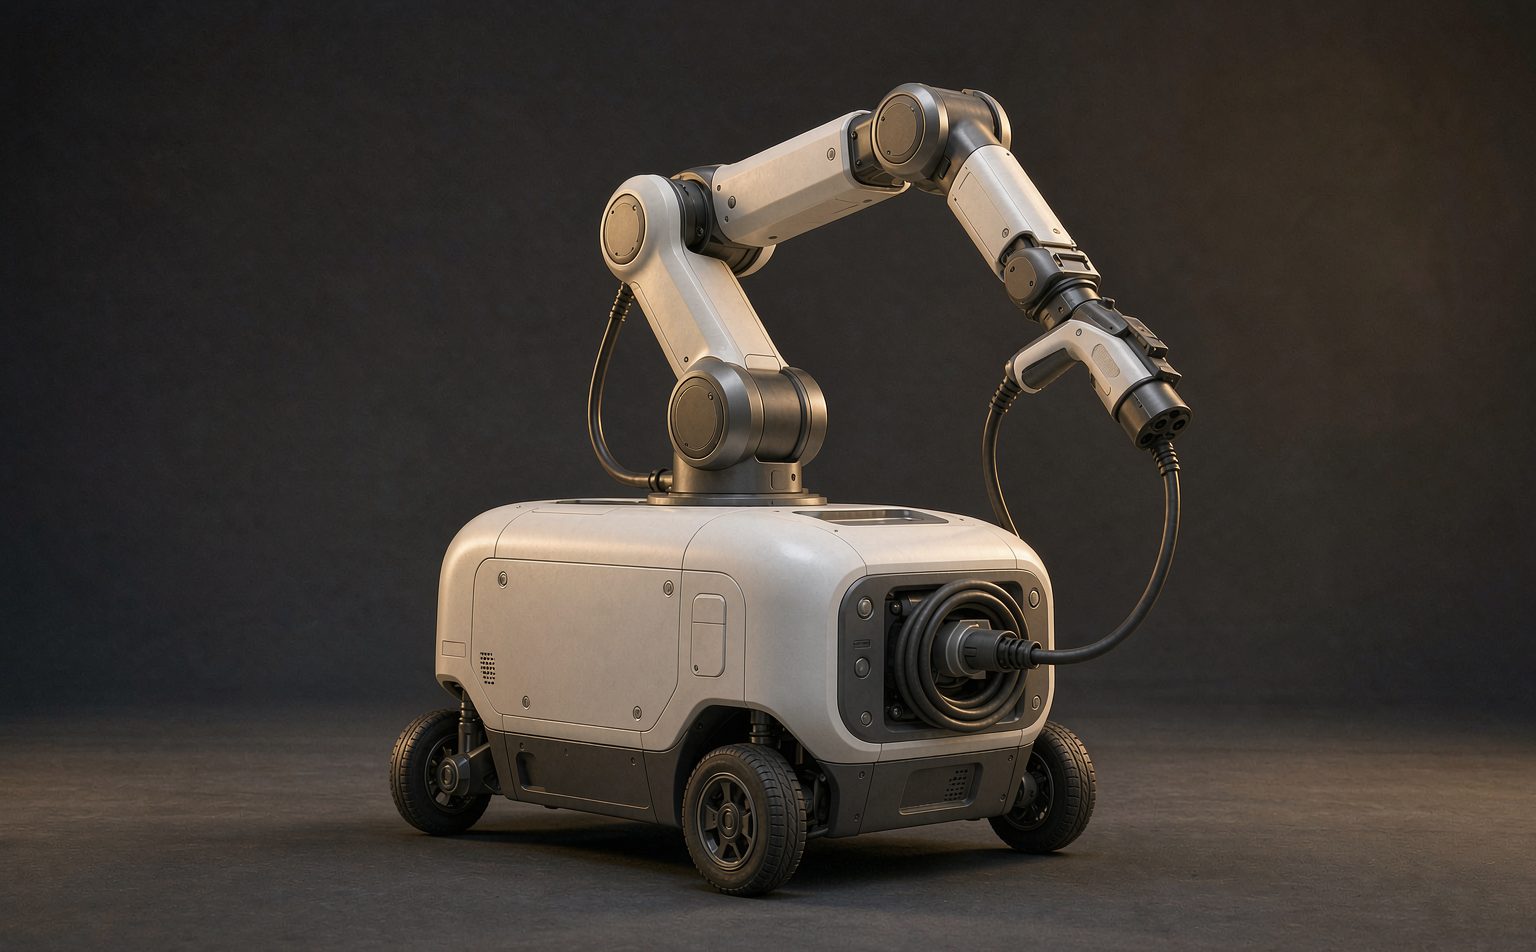
先定机器人,再定外形。 我们把整机拆成三层:底盘负责移动与避障,机械臂负责插枪,外壳负责被人看见。三层分开验证,任何一层出问题都不会推翻整个造型。
把枪口做成全机唯一的表情。 工业设备最大的毛病是「哪里都是细节」。我们把所有视觉重量压在插枪口那一处——一圈暖白色灯环,机器人靠近车辆时会呼吸式亮起。用户在 20 米外只需要看见这一个信号。
为 5 厘米的误差,留出 30 厘米的宽容。 机械臂的对接容差是整机最难的部分。我们在结构上做了被动柔顺,让插枪头在接触瞬间可以小范围浮动,把对位精度要求从 ±5mm 降到 ±30mm,量产良率因此从 71% 拉到 98%。
造型的克制,换来的是结构的余量。
结果
2025 年 Q2 量产,首年出货 12 万台,覆盖 300 多个地下停车场。整机通过 IP54 与 1.2 米跌落测试,外壳模具从 9 套压到 5 套,单台结构成本下降 18%。
项目获 iF DESIGN AWARD 2025。